|
Виж темите без отговор | Виж активните теми
Дата и час: Пет Окт 02, 2026 4:03 pm
Биполярен стъпков мотор - управление ?
| Автор |
Съобщение |
|
rsim
Ранг: Минаващ
Регистриран на: Пон Фев 08, 2010 3:13 pm
Мнения: 7

|
младежи,
вместо да се излагате като кифладжии - вземете погледнете как е направян някой степ драйвер!
при двузазен биполярен - имате две фази (4 жици), т.е. драйвера поддържа 2 PWM канала (по-един за всяка фаза), като позицията (микростъпката) се определя от запълването им. естественно е, че има обратна връзка по-ток.
никаква обратна връзка по позиция не е необходима - затова се нарича стъпков - щото държи позиция!
грижата да не се изпускат стъпки - е на "моушън" (  ) контролера, който задава кинематиката на д-ето (рампата на ускорение/спиране)
тока е определящ за въртящия момент, напрежението има влияние единственно за мак. обороти (няма как да е мотор, ако ЕДН-то му надвиши Uзахр )
правенето на свестен степер драйвер, никак не е просто нещо. дори топологията на платката има голямо значение: при "лошо" опроводяване, степерите ще цвърчат, като "BG песен на евровизия"
|
| Съб Апр 17, 2010 8:43 pm |

|
|
|
RM
Ранг: Почетен член
Регистриран на: Нед Окт 19, 2008 7:26 pm
Мнения: 675
|
_________________
Вниманиене съмвишист....ИЙ.
|
| Съб Апр 17, 2010 9:45 pm |
|
|
|
ToHu
Ранг: Форумен бог
Регистриран на: Нед Сеп 26, 2004 9:21 pm
Мнения: 30851
Местоположение: София
|
  | | | | rsim написа: младежи, вместо да се излагате като кифладжии - вземете погледнете как е направян някой степ драйвер! при двузазен биполярен - имате две фази (4 жици), т.е. драйвера поддържа 2 PWM канала (по-един за всяка фаза), като позицията (микростъпката) се определя от запълването им. естественно е, че има обратна връзка по-ток. никаква обратна връзка по позиция не е необходима - затова се нарича стъпков - щото държи позиция! грижата да не се изпускат стъпки - е на "моушън" ( ) контролера, който задава кинематиката на д-ето (рампата на ускорение/спиране) тока е определящ за въртящия момент, напрежението има влияние единственно за мак. обороти (няма как да е мотор, ако ЕДН-то му надвиши Uзахр ) правенето на свестен степер драйвер, никак не е просто нещо. дори топологията на платката има голямо значение: при "лошо" опроводяване, степерите ще цвърчат, като "BG песен на евровизия" | | | | |
Абе за режим с нормална стъпка си прав, за режим с микростъпка обаче забрави за сигурно позициониране при натоварен мотор без обратна връзка, и то реална, не само по ток, иначе практиката показва че и добре направени индустриални контролери за 20-30 оборота дават отклонение от пордъка на 1-2 градуса което не е никак малко, както казах става въпрос за натоварен мотор, но не и претоварен, разминаването се полуава при смяна на скоростите, ако се върти на константна скорост предполагам разминаването ще е доста по малко.
|
| Нед Апр 18, 2010 12:59 pm |
|
|
|
RM
Ранг: Почетен член
Регистриран на: Нед Окт 19, 2008 7:26 pm
Мнения: 675
|
Имам няколко питания 
С L297 се справя с управлението на пълна и полустъпка, защита на намотките от претоварване по ток ...
Трябва ми нещо такова ( още не съм го измислил добре) ... защита на захранването по ток.

Трябва ми и така наречения HIGH-SIDE CURRENT SHUNT реализиран с ОУ ... да но за 50-на волта 
Подобно на това ...

но да имам възможност да го позная на порт на контролер.
_________________
Вниманиене съмвишист....ИЙ.
|
| Вто Апр 20, 2010 10:36 pm |
|
|
|
emilvtc
Ранг: Форумен бог
Регистриран на: Вто Фев 06, 2007 8:44 pm
Мнения: 3180
Местоположение: Пловдив
|
Незнам до колко е така, но от спецификациите на стъпковите мотори чета, че имат точност на позициониране 5-15% от стъпката. Примерно ако стъпката е 1.8 градуса, грешката от позициониране ще е примерно 10%*1.8 = 0.18 градуса (тук не става въпрос за грешка в следствие на наотварване на мотора, а за грешка зависеща единственно от точността на изработката на полюсите на ротора и статора). Та какви 256 микро-стъпки, какви 5 лева ?!? В това отношение мисля, че ToHu има право, че на практика (без обратна връзка от енкодер) едва ли има смисъл да се ползват повече от 10-15 миктостъпки ... Е, ако се използва енкодер с голяма резолюция и се гони голяма точност на позициониране - тогава има смисъл от повече микростъпки, та дори и 256.
Незнам защо се учудвате, че има "стандартни" стъпкови мотори с вградени енкодери ?
|
| Сря Апр 21, 2010 11:04 am |
|
|
|
smtp
Ранг: Новодошъл
Регистриран на: Нед Яну 18, 2009 1:28 pm
Мнения: 110
|
нищо не си "вдянал"
@emilvtc - къде видя 256 микростъпки !?
ясно съм написал, че практически повече от 16 не могат да се постигнат.
затова и най-разпостранения им брой е 10!
проблемите са чисто конструктивни (при изработката на мотора)
дилемата степер/серво зависи изцяло от приложението.
най-общия принцип е:
до 150W - степер
над 150W - серво
за +/- им е изписано много мастило (байтове)
|
| Сря Апр 21, 2010 1:01 pm |
|
|
|
dan
Ранг: Форумен бог
Регистриран на: Вто Май 29, 2007 2:23 pm
Мнения: 3717
Местоположение: Високо в планината
|
Без енкодер никога не можеш да си сигурен как точно ще е ориентиран ротора. Може да се направи някаква таблица коефициент на запълване<-> позиция, но това няма да е нещо гарантирано, ще зависи от товара...
|
| Сря Апр 21, 2010 1:14 pm |
|
|
|
Tisho
Ранг: Форумен бог
Регистриран на: Пон Ное 22, 2004 11:24 pm
Мнения: 1923
Местоположение: Габрово
|
Мда той PWM-а манна небесна. 
|
| Сря Апр 21, 2010 10:33 pm |

|
|
|
dan
Ранг: Форумен бог
Регистриран на: Вто Май 29, 2007 2:23 pm
Мнения: 3717
Местоположение: Високо в планината
|
npelov пита за случая с една микростъпка:
И получи що-годе задоволителен отговор(не най-прецизно изказания де ): Сега започнахме да пишем и някакви работи, които не са по въпроса му: па следене по ток, па енкодер(реален), па не 256, а 10-15 стъпки.... Човека искаше (май) само най-общо обяснение как се получават микростъпките... Ето така : между две "пълни стъпки" се "вмъкват" микростъпки, при които две съседни полюсни намотки са еднакво поляризирани. Къде между двете полюсни намотки ще застане роторния полюс зависи от ефективната стойност на тока във всяка една от намотките. Която намотка по-намагнетизирана- към нея ще е "по-завъртян" роторния полюс. Бих направил и картинка към обясненията , но нямам време... да, мисля че със всички стъпкови мотори става.
Можеш да го държиш толкова дълго, колкото си искаш, стига да не превишаваш прегряването на намотките над определена стойност ( да не пускаш твърде голям ток).
Има хора, които тези работи ги разбират по-добре- може да дадат по-прецизни обяснения...
|
| Чет Апр 22, 2010 10:55 am |
|
|
|
npelov
Ранг: Почетен член
Регистриран на: Пет Яну 22, 2010 5:46 pm
Мнения: 680
|
Мерси много!
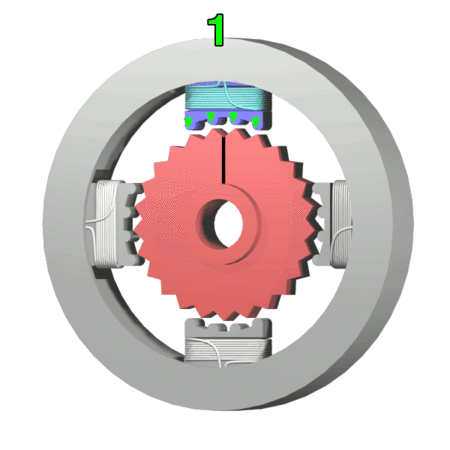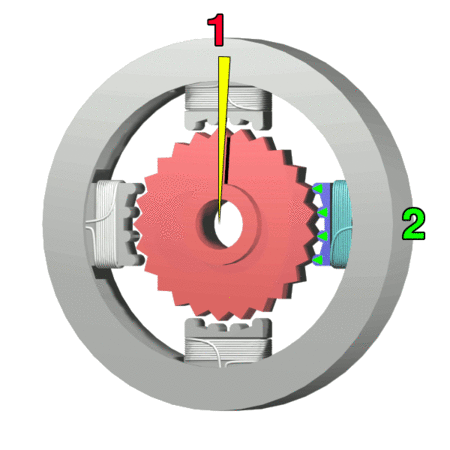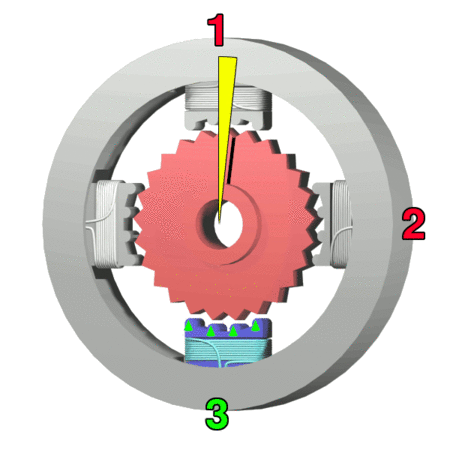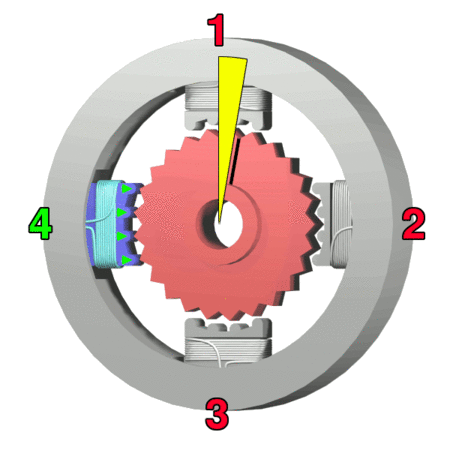
Честно казано до сега не бях чувал за тези вдигатели - със стъпка 1/4 оборот. Познати ми бяха само тези от анимацията по-долу, те имат стъпка от няколко градуса и се управляват доста по-елементарно. До сега колкото принтери съм отворил все такива намирам. Предполагам че и едните и другите си имат предимства. Само че тези с малката стъпка не могат да държат част от стъпката (half step) без да им е подадено напрежение - връщат се на цяла стъпка (предишната или следващата - която е по-близо). Пак казвам това се отнася за тези 4-5 варианта, които съм виждал. За пръв път чувам за стъпков двигател със стъпка 1/4 оборот. Може би те са по-мощни или пък развиват по-голяма скорост. Предполагам че е за скоростта, но тогава същата работа би вършил обикновен двигател с датчик (оптрон или хол). В един принтер движеха главата с обикновен двигател и оптрон+печатна лента. Щом могат да докарат 600-1200 dpi значи е доста прецизно.
|
| Пет Апр 23, 2010 12:27 pm |

|
|
|
miro_atc
Ранг: Форумен бог
Регистриран на: Нед Фев 26, 2006 6:52 pm
Мнения: 11287
Местоположение: Добрич
|
айде и аз да се обадя, че гледам какви ли не работи са писани...
Значи трябва да се прави разликата между стъпка в позиционирането и стъпка в управлението. В много случаи изобщо няма нужда от микростъпки в позиционирането, докато микростъпки в управлението почти винаги са полезни.
Проблемът с управлението се *чува* при ниски скорости и при ускоряване. При високи скорости обикновено няма проблем. Но при ниски, "големите" стъпки предизвикват рязка смяна на вектора на тягата, ротора тръгва, достига позицията, в повечето случаи я подминава, тръгва да дърпа на обратно.... Резултатът от цялата работа са едни вибрации дето се чуват и с невъоръжено ухо 
Ако целта е все пак двигателя да се върти плавно, без да издава грозен шум се налага използването на микростъпки. Колкото повече, толкова повече... целта е да няма големи "стъпки" в тока между две микростъпки. На практика 8-16 микростъпки са напълно достъчни, макар че чиповете за управление примерно стандартно правят по 256 микростъпки.
Друго важно нещо е, че микростъпки в управлението са най-нужни, когато *няма* обратна връзка. В тия случаи, за да няма изпускане на стъпки се прави огромно презапасяване по ток, съответно най-много чува гадния шум при ниски обороти.
|
| Пет Апр 23, 2010 2:11 pm |
|
|
|
npelov
Ранг: Почетен член
Регистриран на: Пет Яну 22, 2010 5:46 pm
Мнения: 680
|
Ахаааа! Това обяснява защо моето управление вдигаше повечко шум отколкото принтера вдигаше преди .
|
| Пет Апр 23, 2010 6:33 pm |
|
|
|
dan
Ранг: Форумен бог
Регистриран на: Вто Май 29, 2007 2:23 pm
Мнения: 3717
Местоположение: Високо в планината
|
Те нямат стъпка 1/4 оборот. Стъпката (при fullstep) е 7градуса. При половин стъпка става на 3,5 гр. На анимацията е показана такава стъпка само за принципно разбиране как точно се управлява такова чудо.
Други стъпкови двигатели не съм и изполвал де
|
| Пон Апр 26, 2010 11:41 am |
|
|
|
rsim
Ранг: Минаващ
Регистриран на: Пон Фев 08, 2010 3:13 pm
Мнения: 7
|
малко от това което си написал е вярно
1) микростъпки са основно за позициониране и за нищо друго (ДА микростъпките осигуряват по-равномерен въртящ момент)!
2) микростъпките намаляват в пъти възможността за възникване на механичен РЕЗОНАНС (при движение с постоянна скорост в рамките на поне 1-2сек.), който може до доведе до загуба на стъпки
и ... НЯМА нищо общо със звуковите възприятия (това което съм писал по-горе за "свиренето" се отнася за положение "покой" - когато степера държи позиция)!
добрите степер драйвове се борят с механичния резонанс, който може да възникне и при използване на микростъпки!
3) най-разпостранените стъпкиво мотори са с 1.8грд. т.е. 200 стъпки на оборот
4) най-разпостранените драйвове за степери са с 10 до 16 микростъпки
повече микростъпки напрактика не могат да се изпълнят - което ги обезмисля в повечето случай.
(разликата в въртящия момент в/у две съседни микростъпки става прекалено малък ...)
5) микростъпките НЕ се използват ЕДНИСТВЕННО за плавно движение (виж 1)
6) при движение с висока скорост (над 20000sps) - степер драйвовете обикновенно минават на фулл степ режим, понеже няма време изпълнение на микростъпките ... а и то не е необходимо
7) наличието на енкодер НЯМА как да подобри резолюцията, понеже няма как степера да позиционира по-прецизно
 за да не се изпускат стъпки - е необходимо да е ясна кинематиката на задвижването - за това се грижи не степер драйва а "моушън" контролера
9) степера, никога не греши с микростъпки - греши с цели стъпки, ако не е спазена кинематиката (ускорителната рампа)!
10) мързи ме да пиша повече
|
| Пон Апр 26, 2010 1:35 pm |
|
|
|
miro_atc
Ранг: Форумен бог
Регистриран на: Нед Фев 26, 2006 6:52 pm
Мнения: 11287
Местоположение: Добрич
|
ай ся де! Някой се излага май като кифладжия вече
Пусни един стъпков на стъпки да работи на различни скорости, после му добави микростъпки и ако не чуеш с просто ухо разликата, най-добре отиди да те прегледа УНС (уши, нос, гърло).
|
| Пон Апр 26, 2010 2:03 pm |
|
|
Кой е на линия |
Потребители разглеждащи този форум: Google [Bot] и 2 госта |
|
Вие не можете да пускате нови теми
Вие не можете да отговаряте на теми
Вие не можете да променяте собственото си мнение
Вие не можете да изтривате собствените си мнения
Вие не можете да прикачвате файл
|
|


